0 引言
海参由于其食用与药用价值受到了人们广泛关注[1],养殖规模与产量逐年增长。目前规模化海参养殖中多为围堰养殖和池塘养殖[2],通过人工对自然环境改造。在规模化海参养殖中,准确估计养殖生物密度极为重要。通过监测海参的生长状态和数量,养殖户可以精确控制饲料的投喂量和密度,有效降低死亡率,保证养殖效率和经济效益[3-6]。传统主要依赖潜水员进行人工抽样盘点,然而,这种方式不仅使潜水员面临安全风险,而且由于采样面积的局限性,致使结果具有显著的主观性和较低的可靠性,工作效率也极为低下,难以满足现代养殖精准管理的需求[7-9]。
近年来,国内外学术界在自动计数和密度估计领域取得一定进展。包括基于无人机的种群密度评估、嵌入式自动计数系统、计算机视觉识别技术、运动学分析方法以及图像密度分级技术等,显著提升了监测效率和准确性[10-14]。然而,研究多集中在农产品和鱼类计数上,仅限实验室环境,在复杂多变的水下养殖场景中,尤其是大面积低密度的海参养殖条件下,其应用效果难以令人满意。此外,已有研究中部分采用无人船或水下机器人进行计数,仍以手动遥控为主,缺乏自主性,且无法有效覆盖养殖区,无法准确估计生物密度[15-17]。由于依赖人工操控,此类方法易受操作误差和信号干扰影响,且难以实现大范围连续监测,导致数据采集效率和精度仍存在明显局限性。
为此,本文设计一款新型水下机器人。整合定位传感与视觉采集技术,使其具备自主作业能力。通过搭载高精度高度计、水下定位模块和高清摄像机,并融合运动规划与控制算法,使其精准监测底播养殖海参生长状态,并在作业过程中依据自身传感器数据和智能算法[18-30],计算相机扫过的面积,以期推动水产养殖监测技术发展与创新,为海参养殖提供全自动、高可靠性的生物量监测方案。
1 总体方案设计
1.1 水下机器人整体系统
水下机器人的硬件系统由一台Pixhawk飞行控制器和各种传感器组成,如图1所示。ROV能适应近海区域的工作环境,并且该水下机器人的控制使用对海参生长活动带来的影响较小,操作控制简便,配备有丰富的硬件组件和连接接口,可直接连接任务所需的各类传感器和USB高清相机等设备,确保其功能性与稳定性。
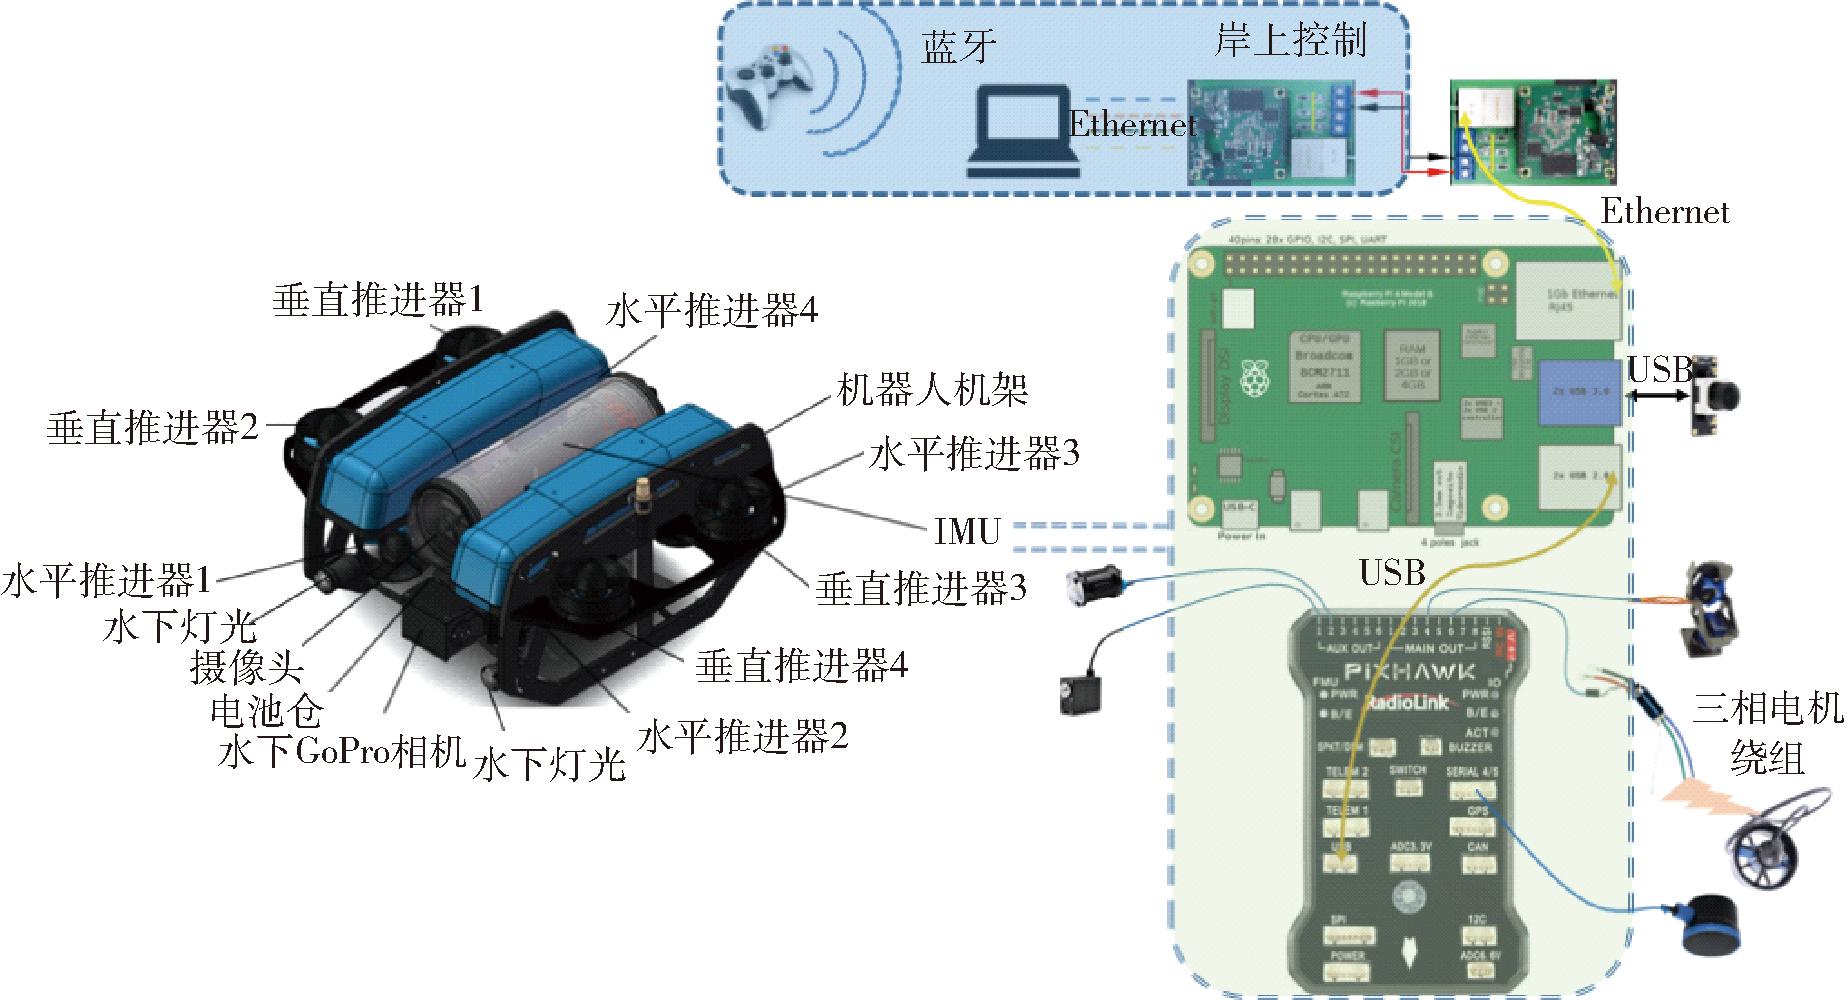
图1 水下机器人整体系统结构图
Fig.1 Diagram of overall system structure of underwater robot
该水下机器人配备8个推进器,其中4个水平推进器用于控制机器人在水中前进、后退、侧移和旋转,4个垂直推进器用于调整机器人在水中的深度,实现上升和下降动作。搭载IMU(惯性测量单元)负责检测和维持机器人的姿态稳定性,确保其在水下环境中保持平衡。前部安装的摄像头配合水下灯光,可在低光环境中进行实时视频采集,清晰观测和记录水下环境,为海底监测、生物分布密度估计等任务提供支持。
1.2 系统总体框架
图2为系统框架图,该系统由供电系统、动力系统、机载系统、感知系统、通讯系统5大模块组成。其中感知系统是本设计的重要组成部分,承担着环境感知与状态监测的重要任务,可细分为3个子模块:①水下视觉模块:由机载USB摄像头和GoPro9型高清运动相机构成。USB摄像头用于水下作业环境观测,提供实时图像,GoPro9型高清运动相机用于采集高质量的水下海参视频。②深度高度感知模块:包括水下深度计和回声探深仪(高度计),用于测量机器人当前的深度和与海床的距离,为后续的面积测定提供关键数据。③状态感知模块:由惯性测量单元(IMU)和水下定位模块构成,负责监测机器人的姿态和位置。
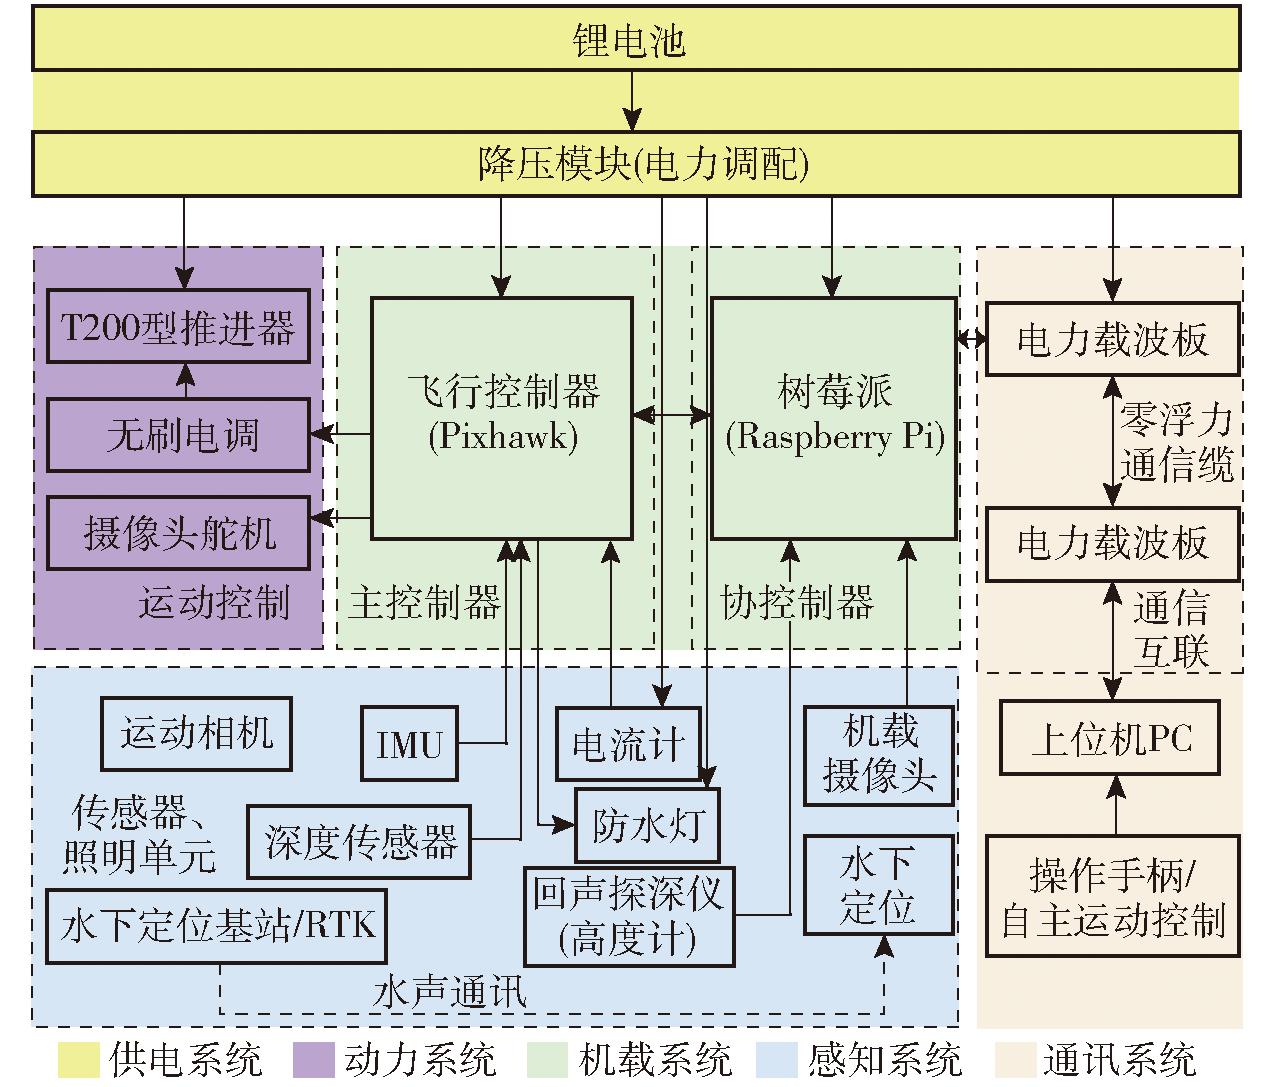
图2 系统框架图
Fig.2 System framework diagram
运动部分由4个垂直推进器和4个水平推进器组成,所有推进器均为T200型,用于实现机器人在水中的沉浮、横移、前后移动以及偏航运动。
机载计算部分由主协控制器组成,主协控制器包括飞行控制器Pixhawk和树莓派3B,负责视频与控制信息的传输。
软件部分即人机交互模块,以QT为开发平台,以QTcreate为开发环境,以C++为开发语言,通过QML语言搭建人机交互界面,实现多种信息的监测,可实现手动控制与自主运动控制。
1.3 核心功能
在水下海参监测任务中,视频采集和相机扫描面积计算是本设计的两大核心功能。
视频采集:为确保数据准确全面,ROV具有手动控制和自主运动两种模式。养殖池塘底部环境复杂时,手动控制借助ROV定高功能,确保操作人员精准操控,获取高质量数据;环境稳定时,采用自主运动模式,操作人员在地图设运动轨迹和目标点,ROV开启定高模式按预设自主完成采集任务。
相机扫描面积计算:精确计算相机扫描面积是精准估算海参养殖密度的关键。通过深度高度感知模块获取ROV与海床距离,结合相机参数标定构建数学模型,在视频采集时依实时数据算出扫描面积,与海参视频信息融合,为估算养殖密度提供重要依据,服务于海参养殖科学管理。
2 定高、定航功能设计
采集海参图像时,因海参圈各区域深度不一,仅靠深度保持难以获取大量清晰连贯图像。需将ROV设为定高模式,以保证在巡航时拍清海参图像。还可依天气等环境因素设定ROV距海床高度,为后续确定相机扫描面积和估算海参密度提供可靠数据。选用P30型测距声呐测高度,其作为一款单波束回声探深仪,测程0.5~30 m、波束宽度30°,具有传输速率快、测量精准、防水性强的优点。
2.1 高度计原理
高度传感器,向水下发射一束声波脉冲,当声波遇到水下物体后,部分声波会被反射回来,并被探测器接收到。根据声波的发射和接收时间差,可以计算出距海床高度H,公式为
H=Vwatert/2
(1)
式中 Vwater——声波在水中的传播速度
t——声波发射与返回总时间
2.2 定高功能实现
ROV的运动学模型如图3所示,沉浮运动由4个垂直推进器控制。其结构使得ROV在水平方向与垂直方向运动的耦合度大大降低。
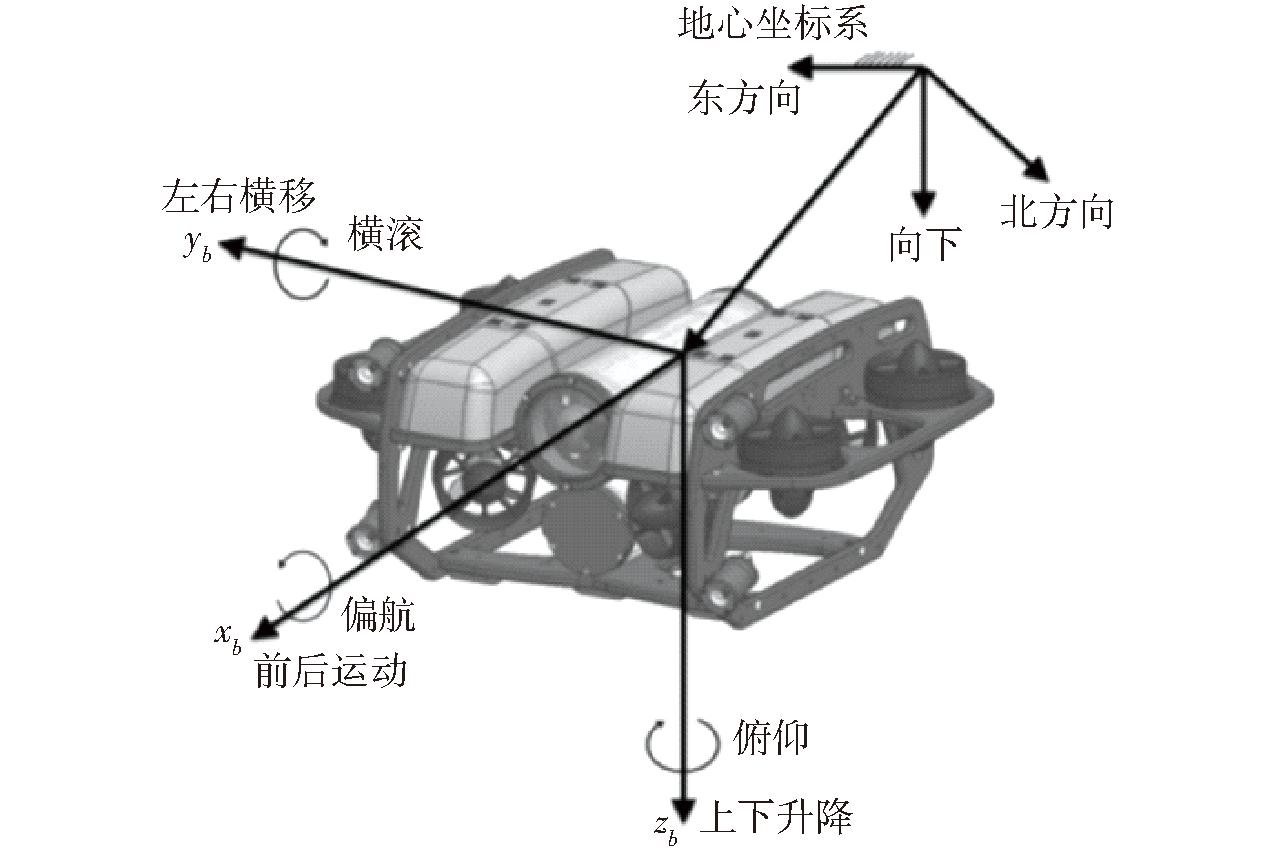
图3 ROV的运动学模型
Fig.3 Kinematic model of ROV
定高功能设计:初始化系统参数,判断测距声呐测量可靠度(置信度)是否高于90%。若低于90%,系统获取P30型测距声呐实时高度信息与设定高度,计算二者差值,经比例和微分调节后,输出调节机器人轴方向力。
2.3 定航设计
为保障水下机器人能够在复杂的水下环境中保持稳定朝向,本研究基于位置式 PID实现航向保持功能。首先设定期望的航向角度。通过水下机器人搭载的惯性测量单元(IMU)获取当前的航向信息。然后,通过对比期望航向角度和当前实际航向角度之间的差异来计算航向误差。通过比例和微分控制项来计算出控制输出,实现水下机器人朝向期望方向的实时动态调整。
2.4 定高巡航设计
定高巡航算法流程起始于输入航迹点列表,并将列表中的首个点设定为当前目标点,系统对是否满足预设的结束条件进行判断。若满足,则流程结束;若不满足,便进入后续的控制计算环节。对当前点与目标点的坐标实施转换操作,通过运算得出误差航向差值,再利用PID控制算法对该差值进行处理,生成相应的控制输出。此输出值直接作用于ROV的运动控制,使其朝着目标点行进。ROV完成基于本次计算结果的运动后,航迹点列表会被更新,系统再次针对结束条件进行判断,并依据判断结果决定是否继续执行新一轮的坐标转换、计算及控制流程。该循环机制确保了ROV能够按照预设的航迹点序列逐步完成运动任务。图4为ROV航迹点导航控制流程图。
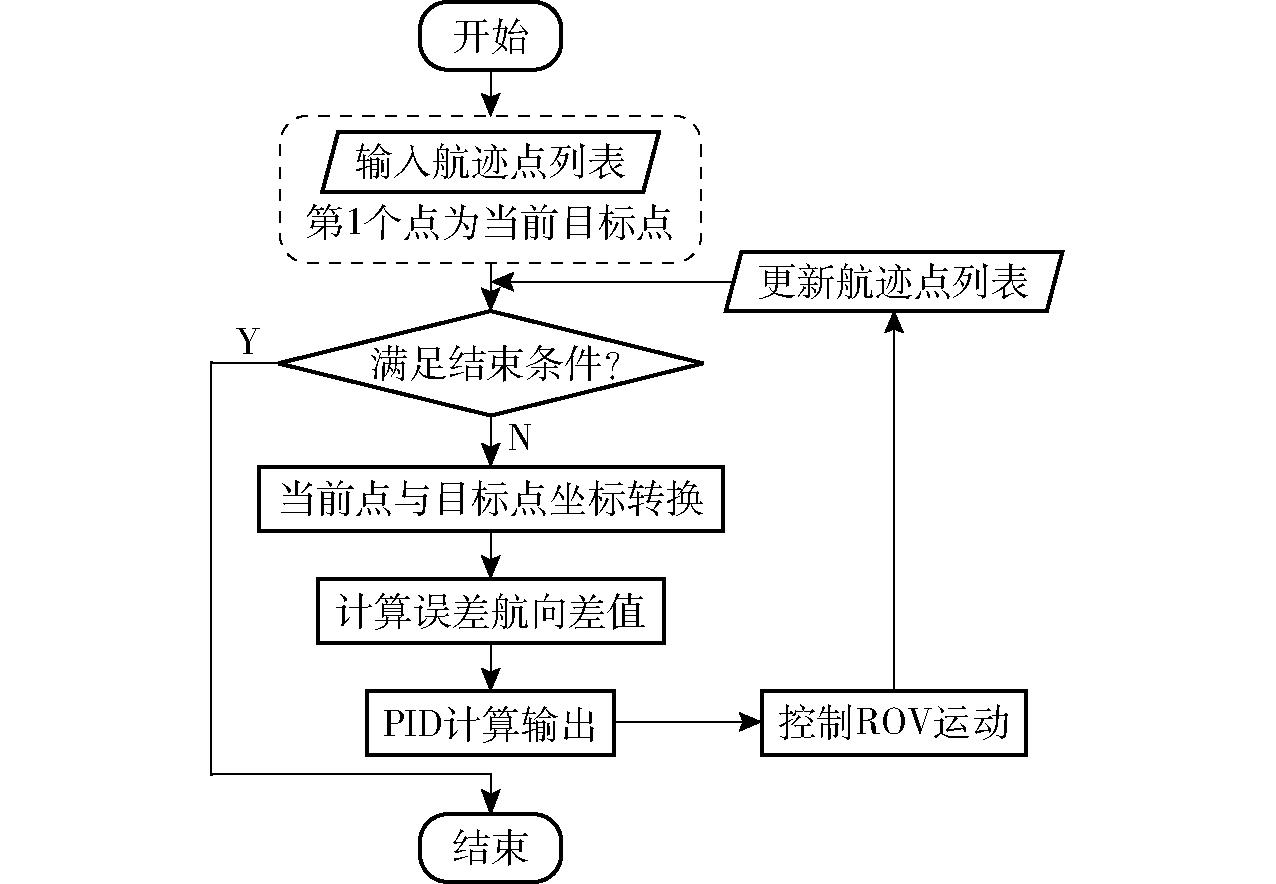
图4 ROV航迹点导航控制流程图
Fig.4 Track point navigation control flowchart
定高巡航伪代码为
1. Input:航迹点列表
2. Output:
3. function Cruise(trajectory) ∥航迹点列表
4. for i← to trajectory
5. Function set_target_lla_coords(i) ∥航迹点导入函数
6. while True
7. do
8. Function Correct heading(heading)∥修正航向
9. if abs(error_heading)>= threshold then
10. ∥误差航向大于阈值
11. while True
12. do
13. Turn_ROV ∥转动ROV
14. if abs(error_heading) 15. break 16. else set_x_thrust(PID_U) ∥设置ROV轴向推力 17. end function 18. if is_at_target(threshold) then 19. break ∥到达目标点退出内循环 20. end while 21. end for ∥遍历完航迹点列表退出循环 为了评估海参养殖池中的海参数量和密度,考虑到养殖池面积较大(一般在几千至几万平方米),实验过程采用抽样方式,在多采样点进行区域覆盖视频采集,通过计算水下机器人执行任务全程的视频覆盖面积、统计海参数量,推算养殖池内海参密度。 输入的航迹点列表可依据地图中的实际环境灵活设定,也可通过给定目标点和目标区域范围,自动生成“几”字形搜索区域航迹点列表,具体流程如图5所示。这种“几”字形的搜索路径能够在保证全面覆盖的同时,最大程度减少重复搜索区域,提高搜索效率。 图5 定高巡航算法流程图 在ROV采集水下视频图像时,相机以平行于海床的角度安装在ROV上。如图6所示,ROV相机在点O处,v、H、α、β分别为ROV运行速度、ROV距海床高度、相机水平视场角和垂直视场角,ABCD为ROV在海床上的投影,此时投影面积为SABCD=LW,其中L=2Htanα,W=2Htanβ。 图6 ROV相机覆盖区域示意图 在水下执行视频采集任务时,设置ROV搜索速度v,保证获取的视频连贯清晰稳定,并设置ROV搜索区域的面积(这并不是ROV上相机实际扫过的面积),参数为宽E和长F。图7为ROV距海床高度不变的理想情况,探测区域的宽和长分别为W、L,图中ROV运行5个回合,轨迹S为ROV搜索路径,红色轨迹为第1回合。蓝色部分为相机拍摄的投影区域,转弯时,相机会在转弯处重复拍摄一部分区域,为图7中黄色区域,面积为Srepeat=WL,区域ABCD为某一时刻运动相机探测区域。 图7 ROV“几”字形搜索相机扫描示意图 ROV在转弯过程中高度恒定,在t时间内,ROV在运动过程中保持匀速行驶(v不变),ROV距海床高度H不变,此时相机扫过的面积计算公式为 S=Lvt-(2n-1)WL=2Htanαvt-4(2n-1)H2tanαtanβ (2) 式中Lvt为相机在以v速度下行驶t时间后,相机扫过的面积。n为ROV转弯次数,(2n-1)WL为ROV在转弯时相机拍摄的重复面积。 在水下执行视频采集任务时,可将“几”字形扫描轨迹划分成几段不同的直线轨迹点,将机器人从一端到另一端的直线轨迹搜索面积累加,得出视频中实际扫过面积。 本研究开发的ROV理论下潜深度可达120 m,当前实际最大下潜深度为85 m。配备18 000 mA·h电池,续航时间在1~3 h之间。其搭载的USBL水下定位模块由定位基站和定位信标组成,典型定位精度为斜距的1%,单信标最大定位半径可达250 m,定位频率最大为16 Hz。定位基站集成RTK定位技术,可实现相对位置定位和地理坐标系定位。高度计选用BlueRobotics公司的Ping1D,水下最大探测深度100 m。相机则采用GoPro9型运动相机,支持以分辨率1 920像素×1 080像素、帧率30 f/s的规格录制视频和拍照。 为验证ROV的定高功能,实验搭建的水池水深为1.2 m。在实际操作中,机器人的自稳能力和自纠正时间是关键考量参数,通过在水箱中开展定高实验,确定合适的PID参数值,以确保机器人在复杂水下环境中具备较强的自纠正能力,同时便于使用者操控。定高实验参数涵盖比例系数Kp、微分系数Kd、目标高度以及限定置信度。 实验步骤如下:首先,将机器人安装于水箱内,完成初步校准和设置,确保其能够准确感知和调整自身高度。随后,控制机器人在水箱内运行,使其保持在不同高度刻度上,并记录机器人的运行表现和高度数据。最后,对实验数据进行深入分析,对比实际高度与目标高度的偏差,评估机器人在不同水位线上的稳定性和准确性。通过对ROV运动学模型的深入研究,经过反复调试与优化,最终Kp设定值为280,Kd设定值为4。 在定高功能实验中,为全方位校验ROV于不同高度下的定高执行效能,开展了多组对照测试。设定目标高度为1 m,ROV切换至定高模式。自启动瞬间计时,ROV依托内部运动控制算法,即刻对指令做出快速响应,动态调整自身状态以趋近目标高度。初始阶段,垂直推进器依据预设PID参数调控功率,确保快速且平稳地逼近目标高度。历经4 s,ROV成功抵达目标位置。因水箱内存在微弱水流扰动以及机械部件固有惯性等因素影响,ROV在到达目标高度后产生短暂振荡。经数秒动态调适后,稳定维持在1 m目标高度。当目标高度设定为0.8 m时,ROV呈现出一致的性能表现。图8与图9为目标高度为1 m与0.8 m时的定高实验数据。 图8 定高1 m实验数据 图9 定高 0.8 m实验数据 结果表明,水下机器人能够通过自调节反馈控制实现水下定高,系统高度波动幅度控制在±2 cm范围内,稳态误差小于5%,满足水下精准悬停作业需求。保证响应速度的同时有效抑制了水流扰动引起的振荡现象,机器人在4~6 s内保持平稳状态。本实验验证了定高功能具有所需的稳定性和可靠性,为后续视频采集面积计算工作提供基准保障。 在开展水下机器人视频采集任务前,需进行高度计参数设置与水下相机参数标定,以获取准确的相机覆盖面积,确保实验采集数据接近真实值,保证计算出的水下相机覆盖面积与实际相符。 4.3.1 高度计参数设定 水下机器人的高度计与摄像头采用水平共面安装方式。由于声波测距原理依赖介质中的传播速度,高度计需根据当前海域实测声速参数进行校准后方可获取准确高度。当所在水域声速为1 514 m/s时,通过将该参数预置入高度计系统,即可精确测得机器人距海床实际高度。实验图如图10所示。 图10 高度计实验 4.3.2 相机像素空间与实际空间标定 水下标定能够精确解算出水下相机的内参矩阵与外参空间关系,有效消除因介质界面折射而产生的虚拟像面误差,以确保水下影像从像素坐标到物理空间坐标的高精度映射,这是实现精准水下视频采集面积的必要前提[31]。因相机与高度计处于同一水平面,可借助高度计获取相机距海床高度,故需开展实验来明确相机单帧拍摄视频画面的参数与相机距海床高度之间的关联,尤其是确定相机在不同高度下,实际单帧拍摄画面宽度的对应关系。实验在一个2 m×2 m×1.2 m的水箱内部,使用GoPro9型相机进行,准备水下标定板与测量工具,实验过程中要确保水箱内部水质干净,避免杂质影响图像质量,并需要足够的光源来确保场景照明均匀。之后从不同角度与距离拍摄标定板,拍摄8~12幅不同角度的图像以获得足够的数据进行标定;最后分析数据进行调整,优化参数。实验如图11所示,根据实验得出结论:在该水质条件下摄像头距模拟海床高度与相机采集的视频单帧画面的宽度比例为1∶1,相机采集的视频单帧画面宽度与距海床高度对应图如图12所示。 图11 标定实验 图12 单帧画面宽度与距海床高度对应关系 4.3.3 相机实际拍摄面积准确性验证 确保机器人定高定速在框选区域内执行任务,统计相关实验参数,计算理论扫过的面积,将算得的理论面积与实际面积进行对比验证。 实验流程:选择天气晴朗、环境光线适宜的时段,在大连鑫玉龙海洋生物种业科技股份有限公司的海参养殖基地二号圈,人为下水精确划定边界,规划出面积准确的水下区域。实验当天,海上风力2级,天气晴,水温17.6℃,水质清澈无杂质,水深范围1.2~2.8 m。调试水下机器人,确保ROV定高功能和定位系统准确,检查电池电量、推进器情况与所需要的探测设备测深仪、测距仪的准确性。将ROV定高,使其在实验区域定速航行,记录ROV在实验过程中的运行时间与轨迹等信息。最后,将ROV扫过的面积与实际面积对比,计算误差,进行统计分析,评估其性能。 为保证实验的准确性与真实性,采取控制变量法与重复实验法。根据实际现场情况,选定ROV定高0.5 m,单次扫过面积为0.35 m2,确保ROV定高,记录ROV在不同速度下执行任务所需要的时间,将算得的理论扫过面积与实际面积进行比较,实验参数如表1所示。 表1 实验参数 实验尺寸/(m×m)高度/m运动速度/(m·s-1)扫过面积/m2面积偏差/m2准确度/%3×30.50.29.1770.17798.073×30.50.38.8070.19397.863×30.50.58.846250.1537598.306×60.50.535.16780.832297.696×90.50.555.01251.012598.98 经验证,在控制高度一致的条件下,实验面积和运动速度对扫过面积、面积偏差值及准确度有显著影响。实验面积增大和运动速度提升均导致扫过面积的理论计算值增大,同时伴随面积偏差的增加。尽管面积偏差有所上升,但准确度仍保持在较高水平(97.69%~98.98%),表明该实验方法可靠且重复性好。 4.4.1 实验环境 实验在辽宁省大连市普兰店区鑫玉龙海洋生物种业科技股份有限公司的2号海参圈进行,该圈平均深度处于1.5~2 m区间,最大深度可达3 m,这与机器人的设计工作深度范围高度适配。每年3月末至4月初是此地海参养殖的春季捕捞环节,此时海参养殖作业活跃,能获取丰富且具代表性的海参样本数据,为机器人在实际养殖场景中的应用研究提供有力支撑,有助于验证机器人在真实养殖流程中的功能实用性。实验开展时天气晴朗,水底能见度较高,风力等级稳定在2~4级。 4.4.2 实验流程 在水下海参圈探测作业流程中,操作人员通过手动操控ROV,在海参圈的特定水域环境中,依据光学成像原理及海参的栖息特征,动态调整并选取最优拍摄高度,以获取清晰的海参图像,进而精准采集高度数据,进入定高模式。之后,基于设定的高度阈值,对当前高度数据展开精确判别。若该高度与预设的定高参数相符合,则依据路径规划算法,科学设定运动轨迹点,驱动ROV按照规划路径执行覆盖搜索任务;若当前高度偏离预设值,则借助PID定高调节控制系统,对ROV的垂直位置进行实时调整,直至达到理想的定高状态。在执行覆盖搜索任务期间,一旦遭遇障碍物,ROV将适当调整高度以躲避,而后继续任务进程。当覆盖搜索任务全部完成时,数据处理与分析模块将对采集到的图像及其他相关数据进行综合评估,确认任务完成,至此整个作业流程结束。 4.4.3 区域覆盖搜索效果 首先验证“几”字形算法的有效性和可靠性,图13为ROV在实际任务中运动轨迹,养殖圈与外海换水的阀门全部关闭,对实验的影响降到最低。在实验前,为方便观察其轨迹,将ROV靠近水面运动。同时设定其运动轨迹为“几”字形阵型。图14为真实轨迹与设定轨迹,图15为操作界面设置轨迹。 图13 ROV实际运动效果 图14 真实轨迹与设定轨迹 图15 操作界面设置轨迹 4.4.4 实验结果 为验证水下机器人在养殖区全覆盖扫描与精准生物量监测方面的功能,实验场地挑选了两个海参养殖圈,开展水下机器人视频采集任务与海参密度估计任务。实验结果表明,水下机器人在水下作业中控制灵活、响应速度快、整体性能稳定。水下海参图像识别效果如图16所示。将其执行区域任务后得到的海参区域密度信息与人工盘点密度信息进行了对比分析。人工盘点海参密度时,采用在海参圈内选取随机采样点的方式,每个采样点面积设定为4 m2,依据采样点海参总数与总面积来计算海参密度。由表2可知,人工盘点存在采样面积小、数据可信可靠度低的不足之处。相比较下ROV在海参密度估计任务中,比人工盘点具有显著优势。能够高效地覆盖更大的区域并实时采集高分辨率的视频和高度信息,并且操作灵活,能在各种环境条件下稳定工作,减少人为误差和操作疲劳对数据质量的影响,提升任务的安全性。在养殖领域,应用水下机器人进行海参密度盘点能更高效、更准确。 表2 实验参数对比 序号数量/只拍摄面积/m2密度/(只·m-2)人工盘点面积/m2人工盘点密度/(只·m-2)170972516.62.82363.61275792310.63.28604.42 图16 水下海参图像识别效果 (1)在复杂多变的水下环境中,仍需人工操作来规避障碍物,这导致实际区域覆盖路线与理想的“几”字形路线存在一定程度的偏差。为进一步提升海参密度估计准确性,未来研究需融入ROV主动避障功能以及主动避障路径补偿误差算法。 (2)实际水下环境存在诸多干扰因素,如水质、光线条件对拍摄质量的影响,及水流较大时水下机器人可能产生较大瞬时偏移等,这些因素均对实验结果的准确率产生影响。后续需深入研究应对这些干扰策略,以提升机器人在复杂环境下的工作性能。 (3)实验表明,机器人在匀速运动阶段轨迹跟踪表现良好,但在面对指令突变时出现偏差,控制系统动态响应能力不足。后续研究将重点优化控制算法的抗扰性,增强机器人应对复杂工况的能力。 (1)设计的水下ROV集成高度计,运用定高算法,并对运动进行解耦处理,有效降低x、y轴与z轴运动的耦合程度,显著提升了定高运动的稳定性。该设备可通过自主或人工遥控模式执行区域搜索任务,充分满足海参养殖复杂工作环境的实际需求。 (2)针对海参真实养殖场景,设计“几”字形区域覆盖的海参生物量密度估算方法。通过1∶1标定,确定了ROV高度与单帧扫描面积宽度的关系,保障了采集面积的精准性。经人工对比实验验证,该方法极大地提高了盘点效率,解决了传统人工盘点效率低的问题。 [1] BORDBAR S, ANWAR F, SAARI N. High-value components and bioactives from sea cucumbers for functional foods—a review[J]. Marine Drugs,2011,9(10):1761-1805. [2] HAN Qingxi, JOHN K K, LIU Dongyan. A review of sea cucumber aquaculture, ranching, and stock enhancement in China[J].Reviews in Fisheries Science &Aquaculture,2016,24(4):326-341. [3] RU Xiaoshang, ZHANG Libin, LI Xiaoni, et al. Development strategies for the seacucumber industry in China[J]. Journal of Oceanology and Limnology,2019,37(1):300-312. [4] PURCELL S, CONAND C, UTHICKE S, et al. Ecological roles of exploited sea cucumbers[J]. Oceanography and Marine Biology,2016,54:367-386. [5] ZHAO Shili, ZHANG Song, LIU Jincun, et al.Application of machine learning in intelligent fish aquaculture: a review[J].Aquaculture,2021,540:736724. [6] TAKERO Y, KASUMI K. Time-series growth estimation of sea cucumbers (Apostichopus japonicus) in co-cultivation with coho salmon using time-lapse cameras in field experiments[J].Aquacultural Engineering,2025,110:102529. [7] SAMES C, GORMAN D F, MITCHELL S J, et al.The impact of health on professional diver attrition[J]. Diving Hyperb. Med.,2019,49(2):107-111. [8] NGAJILO D, JEEBHAY M F.Occupational injuries and diseases in aquaculture—a review of literature[J].Aquaculture,2019,507:40-55. [9] FINI C, AMATO S G, SCUTARU D, et al.Application of generative artificial intelligence in the aquacultural sector[J].Aquacultural Engineering,2025,111:102568. [10] JAMES P K, IVAN R P, JEREMY J K. Using unmanned aerial vehicles and machine learning to improve sea cucumber density estimation in shallow habitats[J]. ICES Journal of Marine Science,2020,77(7-8):2882-2889. [11] HER [12] FRANÇA A P L, GARCIA V, DA SILVA O A, et al. Automatic live fingerlings counting using computer vision[J]. Computers and Electronics in Agriculture,2019,167:105015. [13] ZHOU Jialong, JI Daxiong, ZHAO Jian, et al. A kinematic analysis-based on-line fingerlings counting method using low-frame-rate camera[J].Computers and Electronics in Agriculture,2022,199:107193. [14] ZHANG Lu, LI Wensheng, LIU Chunhong, et al. Qingling Duan,automatic fish counting method using image density grading and local regression[J].Computers and Electronics in Agriculture,2020,179:105844. [15] HERMAN B A, EIRINI K, MARTIN F, et al. Aquaculture robotics: adaptive path planning through real-time estimation of the shape of flexible net pens[J].IEEE Transactions on Field Robotics,2025,2:230-250. [16] BAO Jianhua, LI Daoliang, QIAO Xi, et al.Integrated navigation for autonomous underwater vehicles in aquaculture: a review[J].Information Processing in Agriculture,2020,7(1):139-151. [17] JUNG J, PARK J, LEE Y, et al.Consistent mapping of marine structures with an autonomous surface vehicle using motion compensation and submap-based filtering[J].Ocean Engineering,2023,290:116418. [18] 刘刚,康熙,夏友祥,等.基于GNSS农田平整全局路径规划方法与试验[J].农业机械学报,2018,49(5):27-33.LIU Gang, KANG Xi, XIA Youxiang, et al.Global path planning algorithm and experiment based on GNSS-controlled precise land leveling system[J].Transactions of the Chinese Society for Agricultural Machinery,2018,49(5):27-33.(in Chinese) [19] WANG Yang, XIE Chenxi, LIU Yinfeng, et al.A multi-sensor fusion underwater localization method based on unscented Kalman filter on manifolds[J].Sensors,2024,24(19):6299. [20] FOMEKONG F R M, JIA Baozhu, XU Zhizun, et al. Advancements in sensor fusion for underwater SLAM: a review on enhanced navigation and environmental perception[J].Sensors,2024,24(23):7490. [21] TIAN Mengxiao, GUO Hao, CHEN Hong, et al. Automated pig counting using deep learning[J].Computers and Electronics in Agriculture,2019,163:104840. [22] CHIN N, LANCE S C, ZHOU Jianfeng, et al. Early corn stand count of different cropping systems using UAV-imagery and deep learning[J]. Computers and Electronics in Agriculture,2021,186:106214. [23] 程亮,吴兴辉,江云华,等.基于无人船视觉的水域人员类别识别算法[J].电子测量与仪器学报,2022,36(8):43-51.CHENG Liang, WU Xinghui, JIANG Yunhua, et al. Waterborne personnel category recognition algorithm based on unmanned ship vision[J]. Journal of Electronic Measurement and Instrumentation, 2022,36(8): 43-51. (in Chinese) [24] 吴蓓,李霞,李进.农业割草机器人全区域覆盖路径规划研究——基于计算机视觉技术[J].农机化研究,2024,46(6):68-72.WU Bei, LI Xia, LI Jin. Research on the path planning of agricultural lawn mowing robot covering the whole area: based on computer vision technology[J].Journal of Agricultural Mechanization Research,2024,46(6):68-72.(in Chinese) [25] 张寒,黄炎焱,耿泽,等.海上被动无人搜救路线规划方法[J].吉林大学学报(工学版),2025,55(4):1453-1466.ZHANG Han, HUANG Yanyan, GENG Ze, et al. Passive unmanned maritime search and rescue routing method[J]. Journal of Jilin Uninersity (Engineering and Technology Edition), 2025,55(4):1453-1466. (in Chinese) [26] 李强,曾宇飞,武圣杰,等.主从遥操作机械手工作空间覆盖控制策略研究[J].机床与液压,2024,52(2):18-24.LI Qiang, ZENG Yufei, WU Shengjie, et al. Research on workspace coverage control strategy of master-slave remote operation manipulator[J].Machine Tool &Hydraulics,2024,52(2):18-24.(in Chinese) [27] 胡千伟,王代维,李人杰,等.基于场景感知的水下视觉目标跟踪方法[J].水下无人系统学报,2025,33(2):212-219.HU Qianwei, WANG Daiwei, LI Renjie, et al. Underwater visual object tracking method based on scene perception[J]. Journal of Unmanned Underwater Vehicle Systems,2025,33(2):212-219.(in Chinese) [28] 潘玉恒,奥日格拉,鲁维佳,等.基于动态扩展邻域蚁群算法的移动机器人路径规划[J].农业机械学报,2024,55(2):423-432,449.PAN Yuheng, Aorigela, LU Weijia, et al. Path planning of mobile robots based on dynamic extended neighbourhoods ant colony algorithm[J].Transactions of the Chinese Society for Agricultural Machinery,2024,55(2):423-432,449.(in Chinese) [29] 黄兆军,曾明如.小型无人有缆遥控水下机器人智能控制方法[J].实验室研究与探索,2024,43(7):34-38,53.HUANG Zhaojun, ZENG Mingru. Intelligent control methods for small unmanned tethered underwater robots[J]. Research and Exploration in Laboratory,2024,43(7):34-38,53.(in Chinese) [30] 车彦翮,刘畅,盛智彬,等.用于浅水养殖的低可视度水下摄像系统研究[J].渔业现代化,2020,47(5):15-22.CHE Yanhe, LIU Chang, SHENG Zhibin, et al. Research on low-visibility underwater camera system for shallow water aquaculture[J]. Fisheries Modernization, 2020,47(5): 15-22.(in Chinese) [31] 赖欣,杨肖,张启灿.基于自适应EKF的摄像机标定优化方法[J].光学学报,2023,43(23):199-208.LAI Xin, YANG Xiao, ZHANG Qican. Camera calibration optimization method based on adaptive EKF[J].Acta Optica Sinica,2023,43(23):199-208.(in Chinese)3 基于IMU和高度计的区域覆盖方法
3.1 区域覆盖路径方法
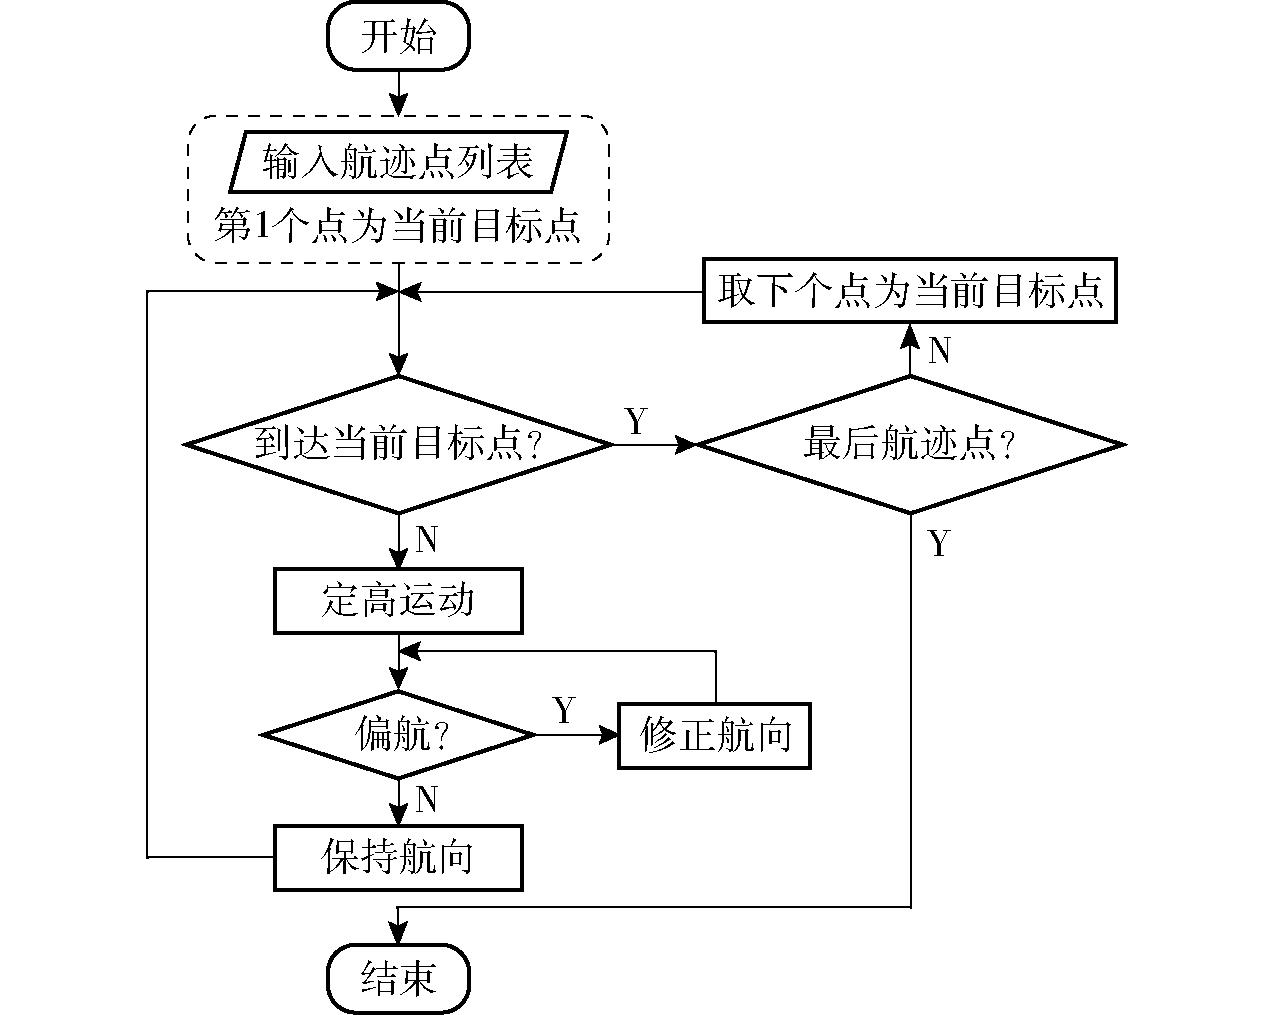
Fig.5 Flowchart of fixed-altitude cruise algorithm3.2 计算相机拍摄面积
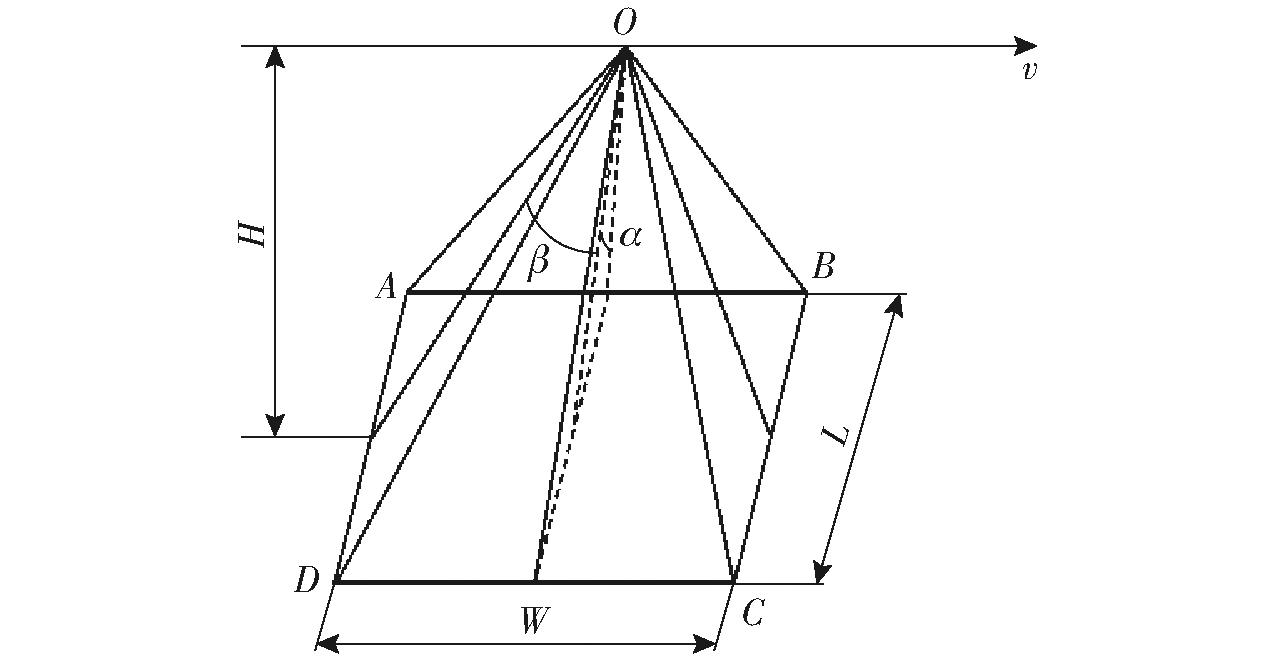
Fig.6 Schematic of coverage area of ROV camera3.3 计算抽样区域面积
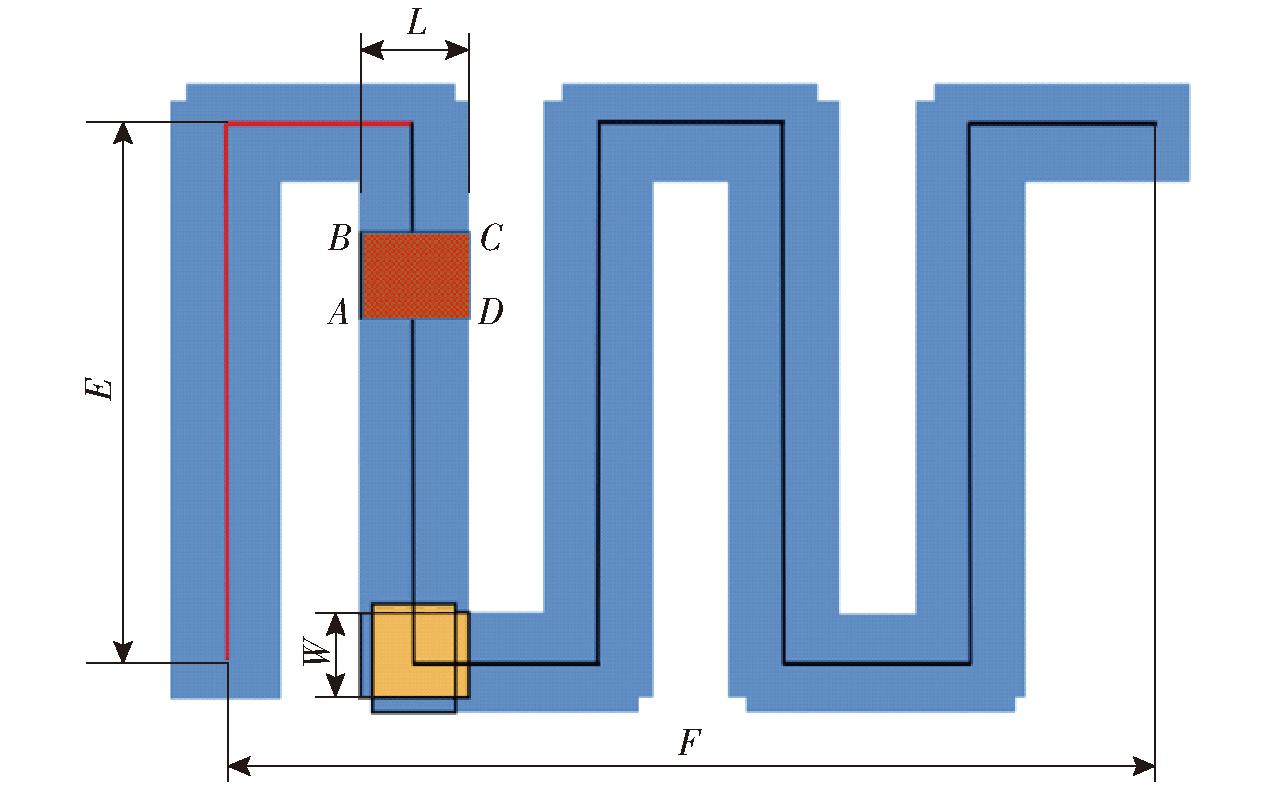
Fig.7 Schematic of ROV “crisscross” search camera scan4 实验结果与分析
4.1 硬件实现效果
4.2 定高功能实验验证
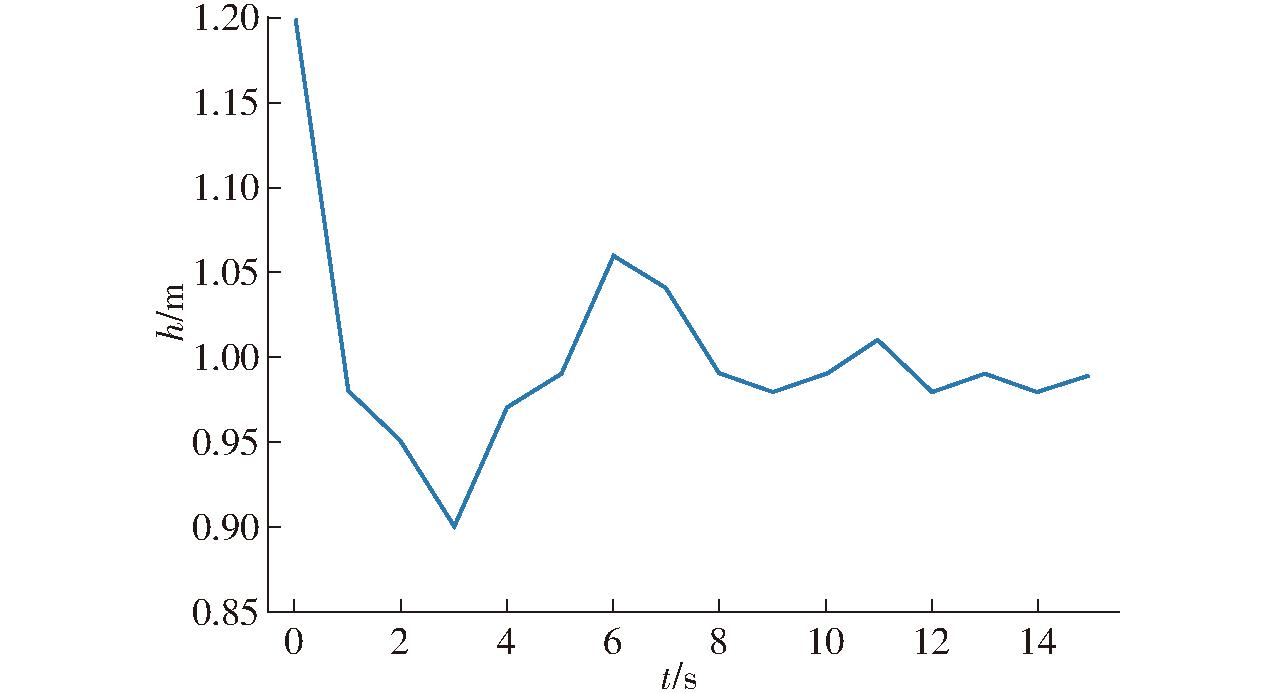
Fig.8 Experimental data at fixed height of 1 m 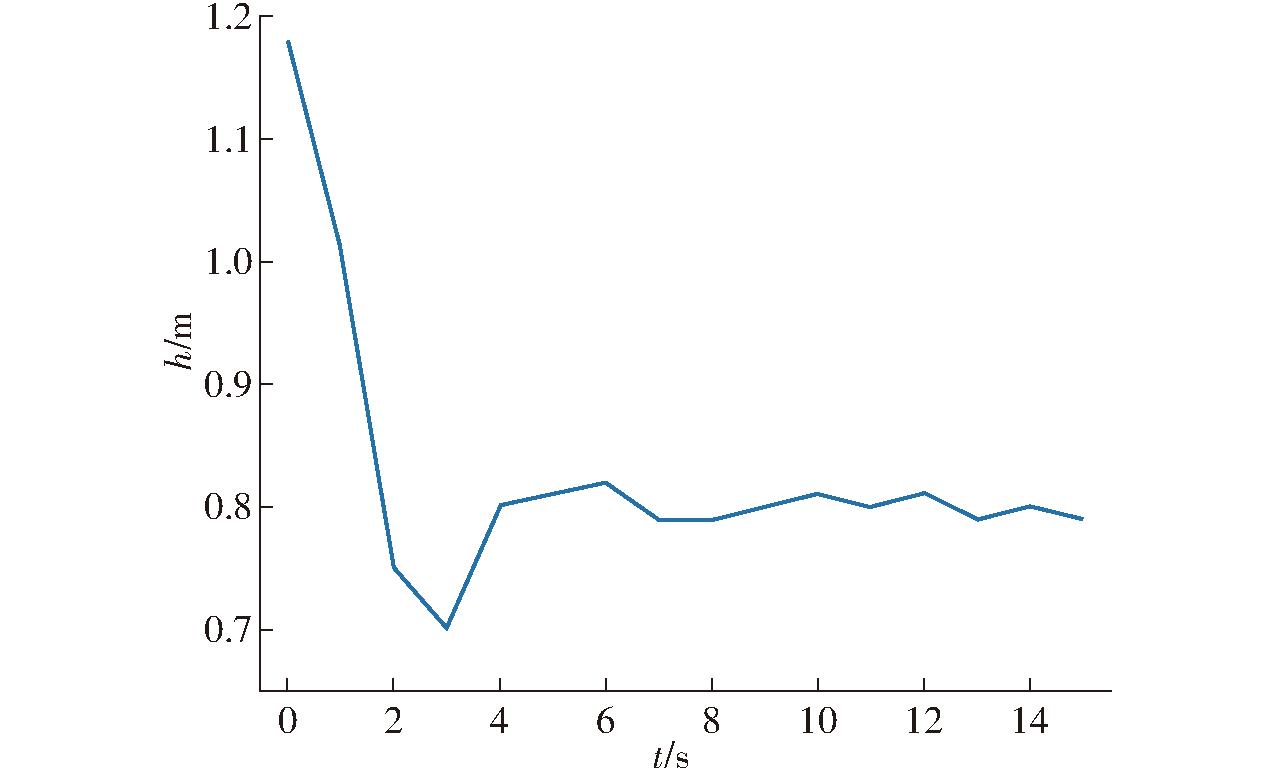
Fig.9 Experimental data at fixed height of 0.8 m4.3 传感器参数设定与相机标定
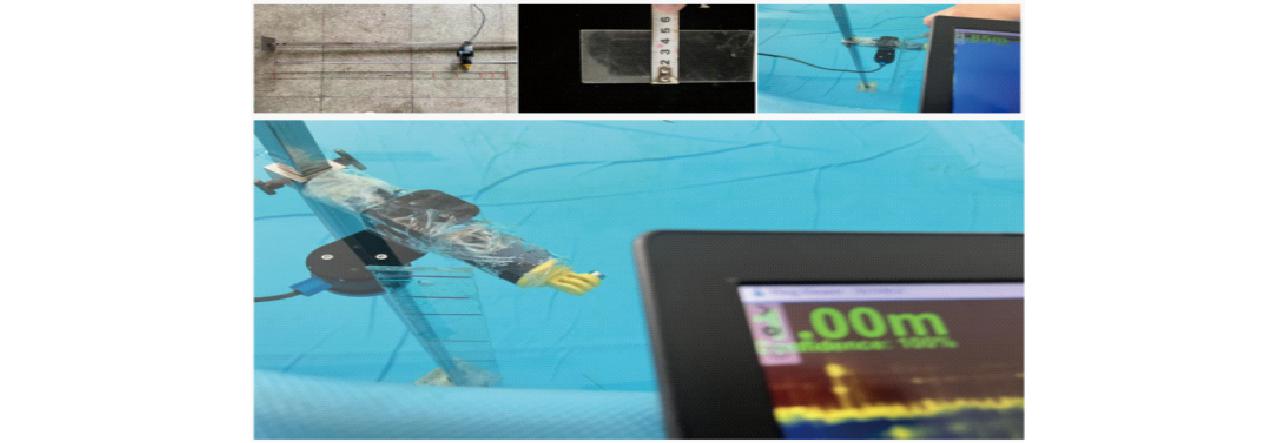
Fig.10 Altimeter experiment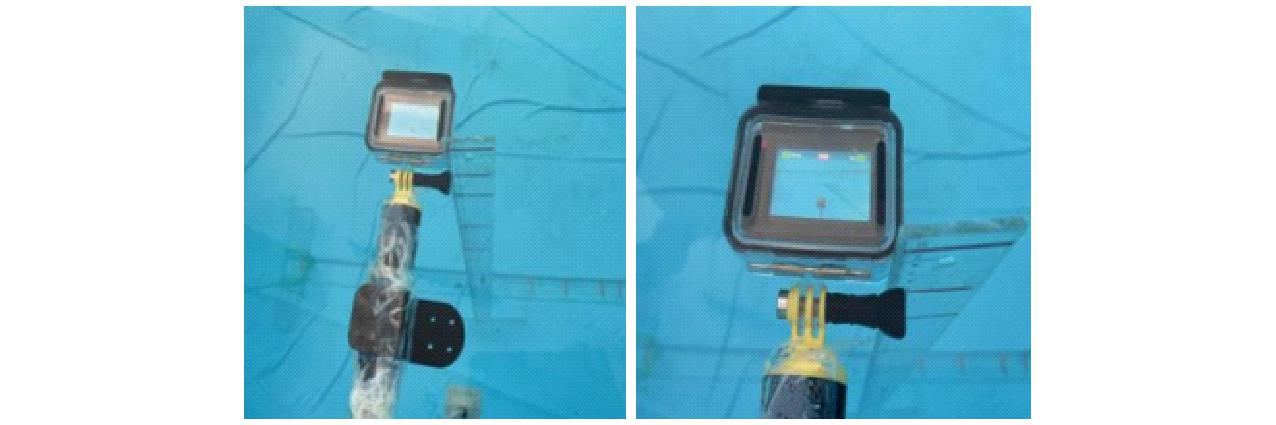
Fig.11 Calibration experiments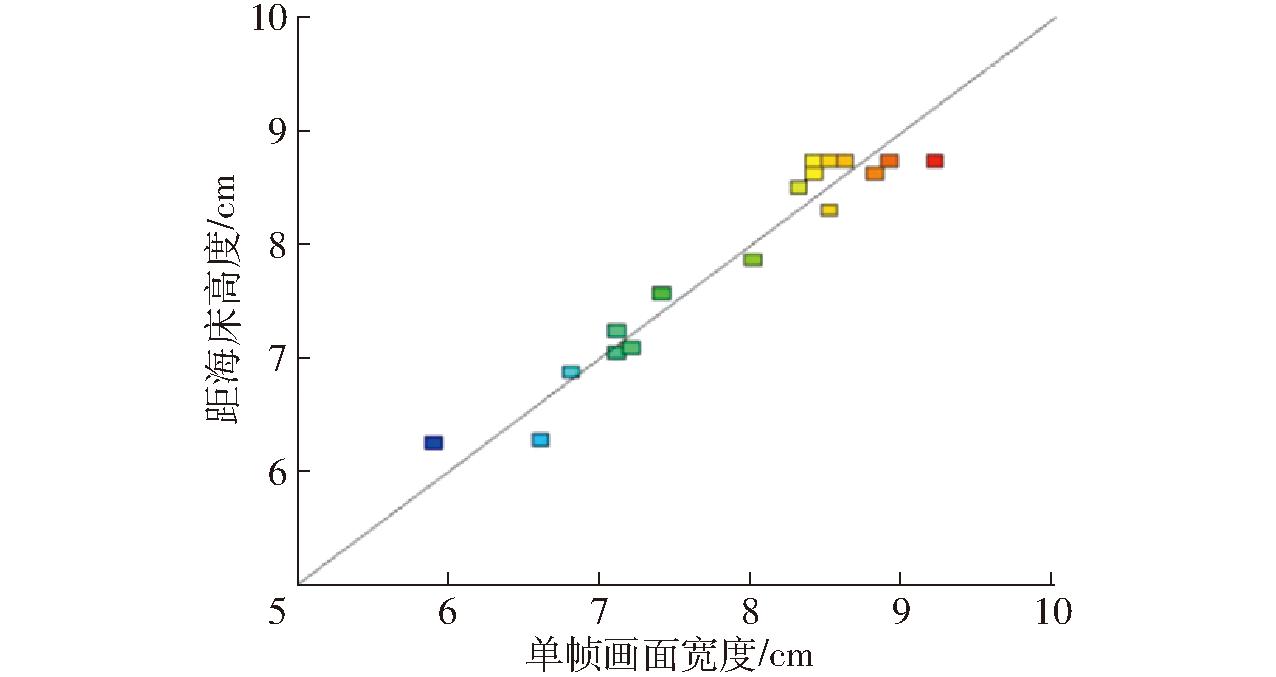
Fig.12 Width of single frame corresponded to height from bottom of water
Tab.1 Experimental parameters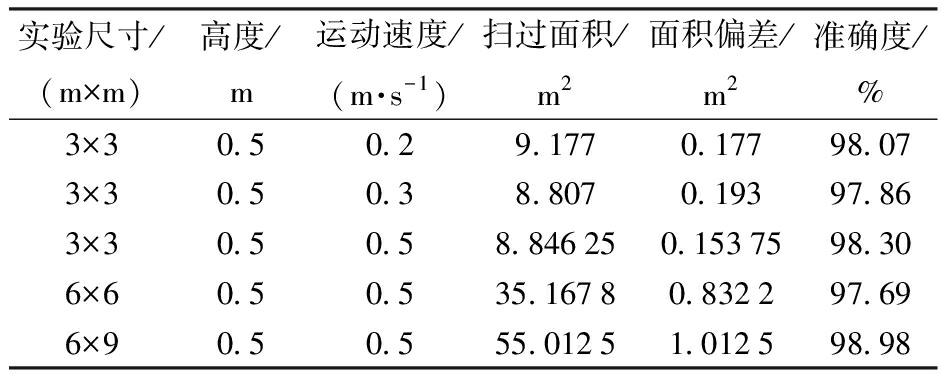
4.4 实际案例验证
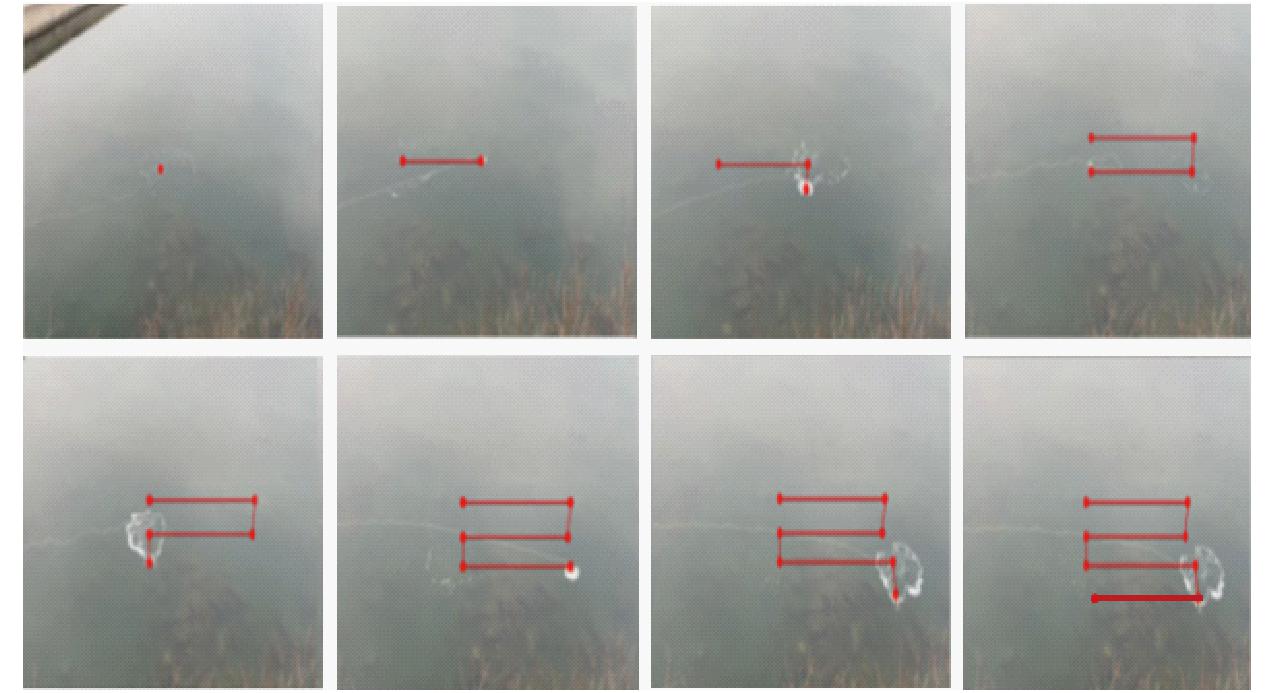
Fig.13 Renderings of actual movement of ROV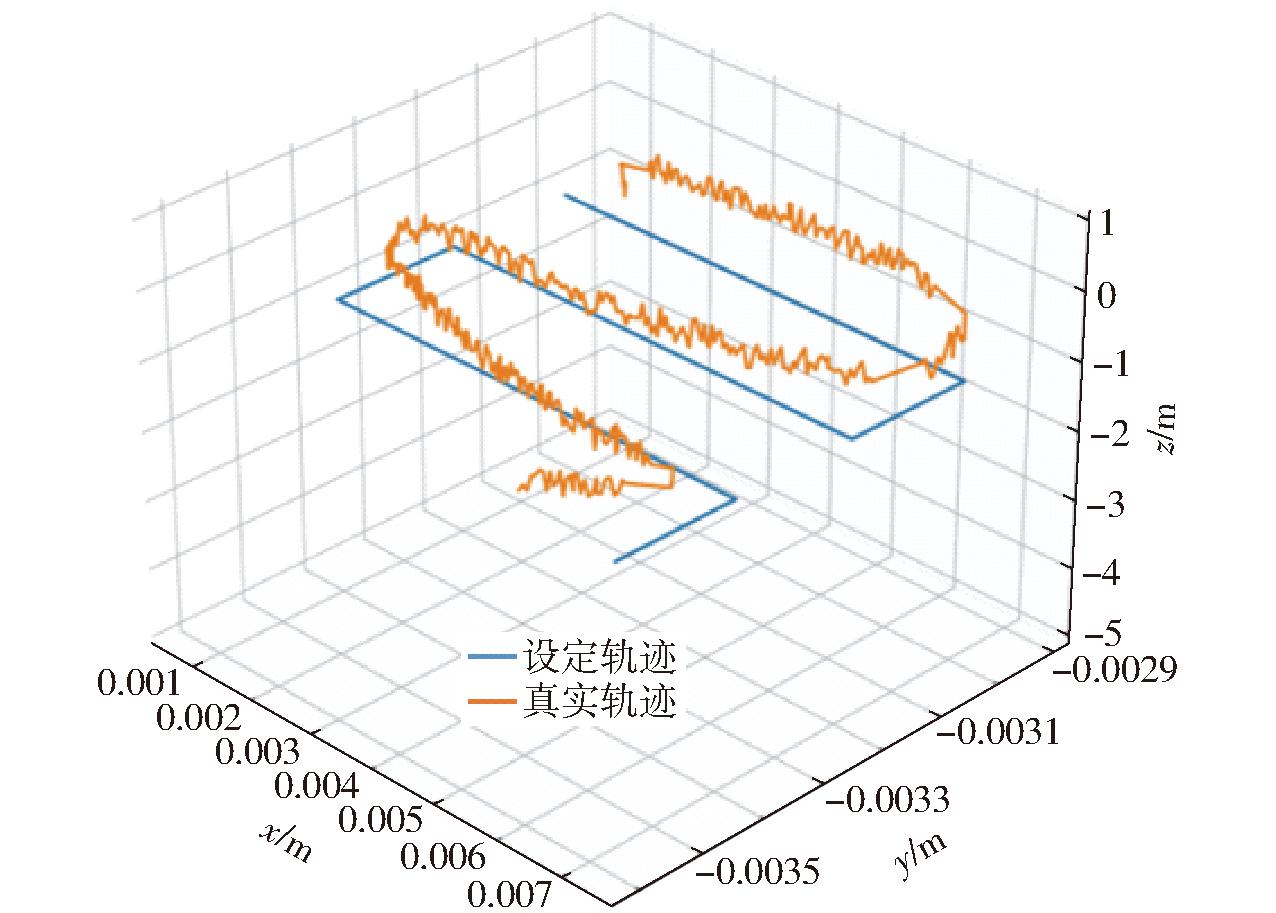
Fig.14 Real trajectory vs set trajectory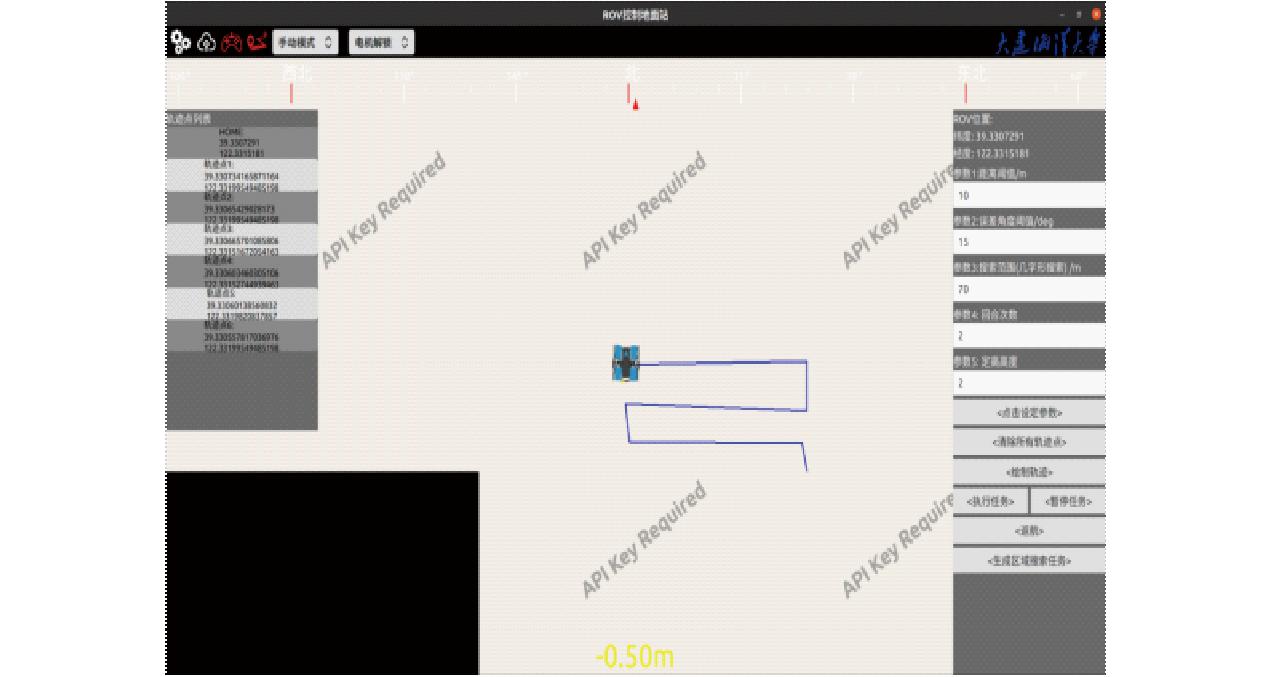
Fig.15 Set trajectory diagram on operation interface
Tab.2 Experimental comparison parameters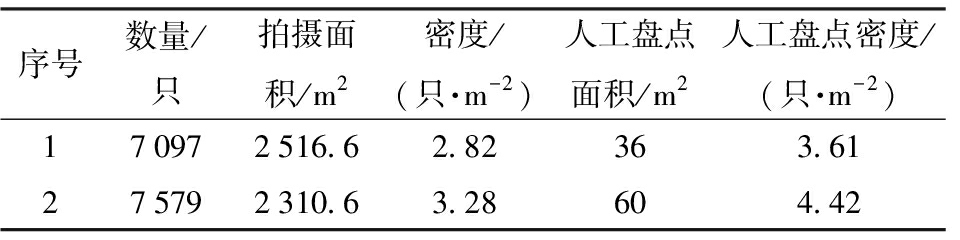
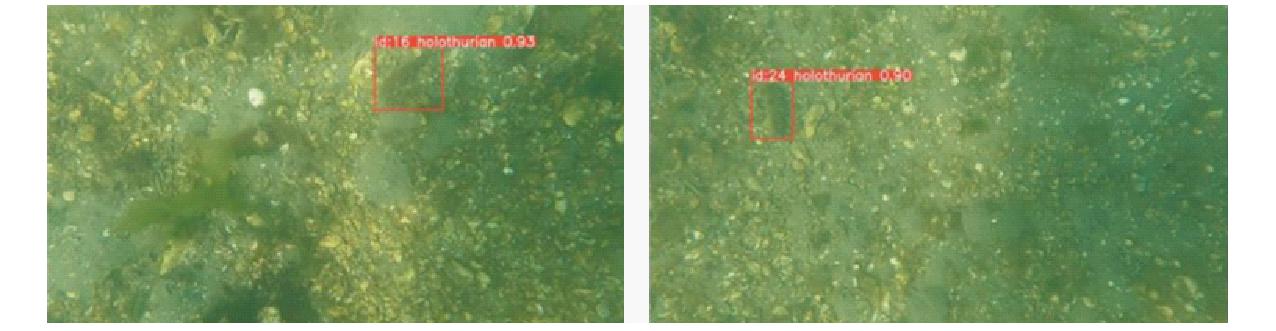
Fig.16 Image recognition rendering of underwater sea cucumber5 讨论
6 结论
 ANDEZ-ONTIVEROS J M, INZUNZA-GONZALEZ E, GARC
 A-GUERRERO, E E, et al. Development and implementation of a fish counter by using an embedded system[J]. Computers and Electronics in Agriculture,2018,145:53-62.